domingo, 19 de mayo de 2013

2.4 Modelado de Sistemas Básicos

El análisis computacional y el diseño de dispositivos mecatrónicos necesitan una fuerte aproximación (interacción) interdisciplinaria. Esto requiere la construcción de un modelo interdisciplinario del entorno para el control por computador del modelo físico.
El desarrollo asistido por computador de sistemas mecatrónicos es un proceso que abarca tres diferentes puntos de vista del modelado:

"Constructivo" 
Construcción y especificación del modelo en el estado de desarrollo de ingeniería usando herramientasCAD y CAE.

Descriptivo
Construcción del modelo para el análisis del comportamiento dinámico físico e informacional.

"Procedimental"
 Modelado para codificar en computador y ser utilizado en sistemas de simulación y experimentos computacionales.

Los productos mecatrónicos consisten de componentes y sistemas que tienen una intrínseca y fuerte base de mecánica, electrónica y control por computador, solo para mencionar las mayores disciplinas involucradas. De aquí que para un proceso de diseño mecatrónico eficiente nosotros necesitamos una aproximación soportada por herramientas CA para integración dinámica en adición a la función integradora mencionada anteriormente.


La integración dinámica requiere un apropiado modelado físico (energía involucrada) y comportamiento informativo (control por computador involucrado) de los sistemas de ingeniería. Hasta ahora esta tarea de modelado estaba siendo soportada por paquetes de simulación, o simuladores de propósito general tales como ACSL o una variedad de simuladores de propósito especial tales como SIMPACK para dinámica multicuerpos, o SPICE para la dinámica de circuitos integrados.

Sin embargo, esta situación no es bien satisfecha para el modelado multiciplinario de la mecatrónica donde todas estas disciplinas deben ser tratadas concurrentemente y con igual énfasis. Aquí, una cualitativa nueva aproximación es hecha por Dymola, basado en el paradigma del modelado orientado a objetos.

El problema de la simulación y control de manipuladores robotizados ha hecho que los investigadores produzcan algoritmos computacionalmente eficientes para modelos  dinámicos y cinemáticos no lineales complejos. Modelos dinámicos adecuados para el control digital fueron desarrollados una década tras.

 Para reducir el tiempo de computación de modelos cinemáticos y dinámicos, paquetes de software han sido desarrollados desde entonces para producir estos modelos en forma algebraica. Su salida es un código de computador que puede ser unido dentro de una simulación compilada o software de control.  Aunque los modelos generados por esta aproximación son muy eficientes, el usuario debe proveer un ambiente para soportar la simulación o síntesis de control.


Existe comercialmente software diverso para la simulación robótica, sin embargo los principios básicos pueden ser utilizados bajo plataformas de programación tanto o menos sofisticadas para generar rutinas que adecuadamente se aproximen al comportamiento de los robots, convirtiéndose en una herramienta útil en la simulación y análisis experimental.


Las dos técnicas mas utilizadas son :
1. Programación orientada a objetos para simulación de manipuladores. (C++)
Eficiencia computacional.
Permite su implementación en tiempo real.
El código es compilado, no interpretado, esto lo hace mas rápido.
Utilizar las características del lenguaje C++.

2. Programación y/o manejo matemático con las utilidades de Matlab. (Rutinas que utilizan algoritmos eficientes para la cinemática y dinámica de los robots)
Las rutinas son generalmente escritas de manera plana o en texto, útil desde el punto de vista pedagógico mas que por eficiencia computacional.
Las utilidades proveen muchas de las herramientas necesarias para modelado y simulación de robots, así también como para el análisis experimental e instrucción.
Rápido prototipado de las leyes de control y estrategias de generación de trayectorias, pero la naturaleza interpretativa de MATLAB previene el uso eficiente de los recursos del computador para proveer implementación en tiempo real.

Independientemente de la técnica utilizada y de las ventajas y desventajas de cada una de ellas, estas se rigen por los mismos principios cinemáticos y dinámicos.

2.5 Microprocesadores


El microprocesador (o simplemente procesador) es el circuito integrado central y más complejo de un sistema informático; a modo de ilustración, se le suele llamar por analogía el «cerebro» de un computador. Es un circuito integrado conformado por millones de componentes electrónicos. Constituye la unidad central de procesamiento (CPU) de un PC catalogado como microcomputador.
Es el encargado de ejecutar los programas; desde el sistema operativo hasta las aplicaciones de usuario; sólo ejecuta instrucciones programadas en lenguaje de bajo nivel, realizando operaciones aritméticas y lógicas simples, tales como sumar, restar, multiplicar, dividir, las lógicas binarias y accesos a memoria.
Esta unidad central de procesamiento está constituida, esencialmente, por registros, una unidad de control, una unidad aritmético lógica (ALU) y una unidad de cálculo en coma flotante(conocida antiguamente como «co-procesador matemático»).

El microprocesador está conectado generalmente mediante un zócalo específico de la placa base de la computadora; normalmente para su correcto y estable funcionamiento, se le incorpora un sistema de refrigeración que consta de un disipador de calor fabricado en algún material de alta conductividad térmica, como cobre o aluminio, y de uno o más ventiladores que eliminan el exceso del calor absorbido por el disipador. 

Entre el ventilador y la cápsula del microprocesador usualmente se coloca pasta térmica para mejorar la conductividad del calor. Existen otros métodos más eficaces, como la refrigeración líquida o el uso de células peltier para refrigeración extrema, aunque estas técnicas se utilizan casi exclusivamente para aplicaciones especiales, tales como en las prácticas de overclocking.


La medición del rendimiento de un microprocesador es una tarea compleja, dado que existen diferentes tipos de "cargas" que pueden ser procesadas con diferente efectividad por procesadores de la misma gama. Una métrica del rendimiento es la frecuencia de reloj que permite comparar procesadores con núcleos de la misma familia, siendo este un indicador muy limitado dada la gran variedad de diseños con los cuales se comercializan los procesadores de una misma marca y referencia.

 Un sistema informático de alto rendimiento puede estar equipado con varios microprocesadores trabajando en paralelo, y un microprocesador puede, a su vez, estar constituido por varios núcleos físicos o lógicos. Un núcleo físico se refiere a una porción interna del microprocesador cuasi-independiente que realiza todas las actividades de una CPU solitaria, un núcleo lógico es la simulación de un núcleo físico a fin de repartir de manera más eficiente el procesamiento.


 Existe una tendencia de integrar el mayor número de elementos dentro del propio procesador, aumentando así la eficiencia energética y la miniaturización. Entre los elementos integrados están las unidades de punto flotante, controladores de la memoria RAM, controladores de buses y procesadores dedicados de video.

2.6 Controladores Programables


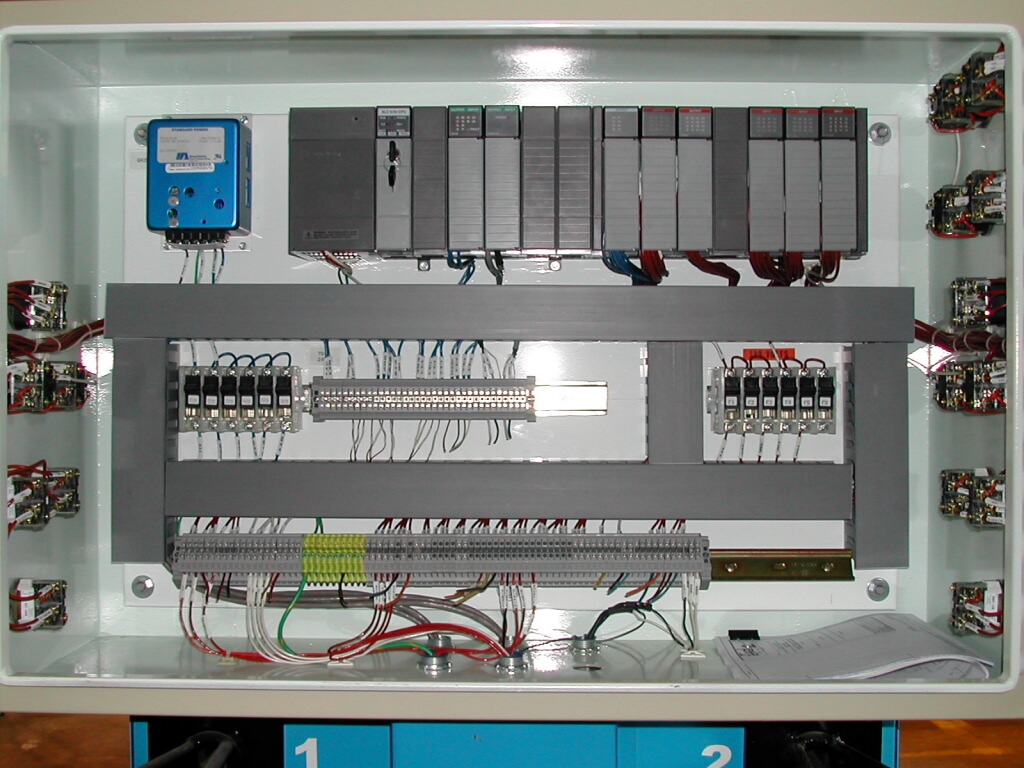
Un controlador lógico programable (PLC, por sus sigias en inglés) se define como un dispositivo electrónico digital que usa una memoria programable para guardar instrucciones y llevar a cabo funciones lógicas, de configuración de secuencia, de sincronización, de conteo y aritméticas, para el control de maquinaria y procesos (figura 19.1). Este tipo de procesadores se denomina lógico debido a que su programación básicamente tiene que ver con la ejecución de operaciones lógicas y de conmutación. Los dispositivos de entrada (por ejemplo, un interruptor) y los dispositivos de salida (por ejemplo, un motor), que están bajo control, se conectan al PLC; de esta manera el controlador monitorea las entradas y salidas, de acuerdo con el programa diseñado por el operador para el PLC y que éste conserva en memoria, y de esta manera se controlan máquinas o procesos. En un principio, el propósito de estos controladores fue sustituir la conexión física de relevadores de los sistemas de control lógicos y de sincronización. Los PLCs tienen la gran ventaja de que permiten modificar un sistema de control sin tener que volver a alambrar las conexiones de los dispositivos de entrada y de salida; basta con que el operador digite en un teclado las instrucciones correspondientes. Lo anterior permite contar con un sistema flexible mediante el cual es posible controlar sistemas muy diversos entre sí, tanto en tipo como en complejidad.

Si bien los PLCs son similares a las computadoras, tienen características específicas que permiten su empleo como controladores. Estas son:

1.Son robustos y están diseñados para resistir vibraciones, temperatura, humedad y ruido.

2.La interfaz para las entradas y las salidas está dentro del controlador.

3.Es muy fácil programarlos, así como entender el lenguaje de programación. La programación básicamente consiste en operaciones de lógica y conmutación.


Programación


La programación de un PLC mediante diagramas de escalera consiste en la elaboración de un programa de manera similar a como se dibuja un circuito de contactos eléctricos. El diagrama de escalera consta de dos líneas verticales que representan las líneas de alimentación. Los circuitos se disponen como líneas horizontales, es decir, como si fueran los peldaños de una escalera, sujetos entre las dos líneas verticales. La muestra los símbolos estándar básicos que se utilizan, así como un ejemplo de peldaños en un diagrama de escalera.
Cuando se dibuja la línea de circuito de un peldaño, las entradas siempre preceden a las salidas y siempre debe haber por lo menos una salida por cada línea. Los peldaños deben empezar con una o varias entradas y terminar con una salida.
Las entradas y las salidas están numeradas y la notación utilizada depende del fabricante del PLC; por ejemplo, en la serie F de PLC Mitsubishi antes de un elemento de entrada hay una X y antes de un elemento de salida, una Y; la numeración empleada es la siguiente:

Entradas        X400-407,410-413
X500-507, 510-513 (24 entradas posibles)

Salidas          Y430-437
Y530-537 
Entrada/salida análoga

Es frecuente encontrar sensores que producen señales analógicas, así como actuadores que requieren señales analógicas. Por ello, algunos PLC deben tener un módulo para conversión de señales analógicas a digitales en los canales de entrada, así como un módulo para conversión de señales digitales a analógicas en los canales de salida.

Un PLC equipado con canales de entrada analógica se puede aprovechar para seguir una función de control continuo, es decir, un control PID Por ejemplo, para un control proporcional de una entrada analógica se lleva a cabo el siguiente conjunto de operaciones:

1.Convertir la salida del sensor en una señal digital.

2.Comparar la salida del sensor convertida con el valor requerido del sensor, es decir, el valor de calibración, y obtener la diferencia. Esta diferencia es el error.

3.Multiplicar el error por la constante de proporcionalidad Kp.

4.Transferir este resultado a la salida que va al convertidor de señal digital a analógica y utilizar el resultado como señal de corrección para el actuador.

3.1 Metodología para la Solución de Problemas de Ingeniería


La resolución de problemas es una parte clave de los cursos de ingeniería, y también de los de ciencias de la computación, matemáticas, físicas y química. Por lo tanto, es importante tener una estrategia consistente para resolver los problemas. También es conveniente que la estrategia sea lo bastante general como para funcionar en todas estas áreas distintas.

La metodología para resolver problemas que usaremos tiene cinco pasos.
1. Plantear el problema claramente.
2. Describir la información de entrada y salida.
3. Resolver el problema a mano (o con una calculadora) para un conjunto de datos sencillo.
4. Solución
5. Probar el programa con diversos datos.

Analizaremos cada uno de estos pasos con un ejemplo sencillo.
“Suponga que hemos recabado una serie de temperaturas de un sensor de cierto equipo que se está usando en un experimento. Se tomaron mediciones de temperatura cada 30 segundos, durante 5 minutos, en el curso del experimento. Queremos calcular la temperatura media y también graficar los valores de temperatura.”

1. PLANTEAMIENTO DEL PROBLEMA

El primer paso es plantear el problema claramente. Es en extremo importante preparar un enunciado claro y conciso del problema para evitar cualquier malentendido. Para el ejemplo, el enunciado del problema es el siguiente:
“Calcular la media de una serie de temperaturas. Graficar los valores de tiempo y temperatura”

2. DESCRIPCIÓN DE ENTRADAS/SALIDAS

El segundo paso consiste en describir cuidadosamente la información que se da para resolver el problema y luego identificar los valores que se deben calcular. Estos elementos representan las entradas y salidas del
problema y pueden llamarse colectivamente entrada/salida o E/S. En muchos problemas resulta útil hacer un diagrama que muestre las entradas y salidas. En este punto, el programa es una “abstracción” porque no estamos definiendo los pasos para determinar las salidas; sólo estamos mostrando la información que se usará para calcular la salida.
Éste es el diagrama de E/S para el presente ejemplo:


3.  EJEMPLO A MANO

El tercer paso es resolver el problema a mano o con una calculadora, empleando un conjunto sencillo de datos. Se trata de un paso muy importante y no debe pasarse por alto, ni siquiera en problemas sencillos. Éste es el paso en que se detalla la solución del problema. Si no podemos tomar un conjunto sencillo de números y calcular la salida, no estamos preparados para continuar con el siguiente paso; debemos releer el problema y tal vez consultar material de referencia. Para este problema, el único cálculo consiste en calcular la media de una serie de valores de temperatura. Supongamos que usamos los siguientes datos para el ejemplo a mano:


4. SOLUCIÓN

Una vez que podamos resolver el problema para un conjunto sencillo de datos, estamos listos para desarrollar un "algoritmo": un bosquejo paso a paso de la solución del problema. Si el problema es complejo puede ser necesario escribir a grandes rasgos los pasos y luego descomponer esos pasos en otros más pequeños.
En este paso estamos preparados para realizar el programa correspondiente.

5. PRUEBA

El paso final de nuestro proceso de resolución de problemas es probar la solución. Primero debemos probar la solución con los datos del ejemplo a mano porque ya calculamos la solución antes.

3.2 Criterios de Selección de Componentes y Dispositivos


Se denomina componente electrónico a aquel dispositivo que forma parte de un circuito electrónico. Se suele encapsular, generalmente en un material cerámico, metálico o plástico, y terminar en dos o más terminales o patillas metálicas. Se diseñan para ser conectados entre ellos, normalmente mediante soldadura, a un circuito impreso, para formar el mencionado circuito.

Hay que diferenciar entre componentes y elementos. Los componentes son dispositivos físicos, mientras que los elementos son modelos o abstracciones idealizadas que constituyen la base para el estudio teórico de los mencionados componentes. Así, los componentes aparecen en un listado de dispositivos que forman un circuito, mientras que los elementos aparecen en los desarrollos matemáticos de la teoría de circuitos.

De acuerdo con el criterio que se elija podemos obtener distintas clasificaciones. Seguidamente se detallan las comúnmente más aceptadas.


1. Según su estructura física
Discretos: son aquellos que están encapsulados uno a uno, como es el caso de los resistores, condensadores, diodos, transistores, etc.
Integrados: forman conjuntos más complejos, como por ejemplo un amplificador operacional o una puerta lógica, que pueden contener desde unos pocos componentes discretos hasta millones de ellos. Son los denominados circuitos integrados.


2. Según el material base de fabricación.
  * Semiconductores.
También denominados como componentes de estado sólido, son los componentes "estrella" en casi todos los circuitos electrónicos. Se obtienen a partir de materiales semiconductores, especialmente del silicio aunque para determinadas aplicaciones aún se usa germanio.
  * No semiconductores.


3.Según su funcionamiento.
  * Activos: proporcionan excitación eléctrica, ganancia o control.


4. Según el tipo energía.
-Electromagnéticos: aquellos que aprovechan las propiedades electromagnéticas de los materiales (fundamentalmente transformadores e inductores).
-Electro acústicos: transforman la energía acústica en eléctrica y viceversa (micrófonos, altavoces, bocinas, auriculares, etc.).
-Opto electrónicos: transforman la energía luminosa en eléctrica y viceversa (diodos LED, células fotoeléctricas, etc.).

3.3 Integración de Componentes y Dispositivos


La investigación en el área de componentes se centra en primordialmente en el desarrollo de nuevas tecnologías de actuadores y sensores, así como la aplicación de diferentes esquemas de control y comunicación entre los componentes; por ello se puede plantear como líneas de investigación:
-Manejo directo por medio de actuadores;
-Nuevos tipos de control para motores eléctricos;
-Actuadores electrostáticos;
-Aplicación de controles modernos tales como: redes neuronales, control de sistemas a eventos discretos, etc.;
-Autonomía;
-Percepción del medio ambiente;
-Visión artificial;
-Medición indirecta por medio de observadores del estado y filtros;
-La fusión de sensores;
-Arquitecturas de control y adquisición de datos descentralizada;
-Redundancia cinemática y manipuladores paralelos;
-Sistemas de comunicaciones entre componentes;
-Sistemas de planeación y selección de tareas, e
-Interfaces hápticas.

Por análisis se refiere a la obtención de modelos matemáticos para sistemas mecatrónicos. Los modelos son necesarios para poder realizar síntesis de dispositivos mecatrónicos y optimización de procesos. En la Mecatrónica se aplican nuevas técnicas de modelado tales como:

-Redes neuronales;
-Redes de Petri;
-Lógica difusa;
-Ondeletas (wavelets, en inglés);
-Memorias asociativas;
-Agentes cooperativos;
-Modelos algorítmicos;
-Modelos linguísticos;
-Gráficos de relaciones (Bond Graph en inglés), y
-Diseño concurrente.


4.1 Normas Nacionales


Las normas mexicanas son de aplicación voluntaria, salvo en los casos en los que los particulares manifiesten que sus productos, procesos o servicios son conformes con las mismas y sin perjuicio de que las dependencias requieran en una norma oficial mexicana su observancia para fines determinados. Su campo de aplicación puede ser nacional, regional o local.

Los criterios, reglas, instructivos, manuales, circulares, lineamientos, procedimientos u otras disposiciones de carácter obligatorio que requieran establecer las dependencias y se refieran a las materias y finalidades que se establecen en este artículo, sólo podrán expedirse como normas oficiales mexicanas conforme al procedimiento establecido en esta Ley.

Para la elaboración de normas oficiales mexicanas se deberá revisar si existen otras relacionadas, en cuyo caso se coordinarán las dependencias correspondientes para que se elabore de manera conjunta una sola norma oficial mexicana por sector o materia. Además, se tomarán en consideración las normas mexicanas y las internacionales, y cuando éstas últimas no constituyan un medio eficaz o apropiado para cumplir con las finalidades establecidas en el artículo 40, la dependencia deberá comunicarlo a la Secretaría antes de que se publique el proyecto en los términos del artículo 47, fracción I.

La Secretaría, por sí o a solicitud de las dependencias, podrá expedir normas mexicanas en las áreas no cubiertas por los organismos nacionales de normalización, o cuando se demuestre a la Comisión Nacional de Normalización que las normas expedidas por dichos organismos no reflejan los intereses de los sectores involucrados. Para ello, los temas propuestos como normas mexicanas se deberán incluir en el Programa Nacional de Normalización, justificar su conveniencia y, en su caso, la dependencia que lo solicite deberá también demostrar que cuenta con la capacidad para coordinar los comités de normalización correspondientes. En todo caso, tales normas deberán cumplir con lo dispuesto en esta Sección.

Las normas oficiales mexicanas deberán ser revisadas cada 5 años a partir de la fecha de su entrada en vigor, debiendo notificarse al secretariado técnico de la Comisión Nacional de Normalización los resultados de la revisión, dentro de los 60 días naturales posteriores a la terminación del período quinquenal correspondiente. De no hacerse la notificación, las normas perderán su vigencia y las dependencias que las hubieran expedido deberán publicar su cancelación en el Diario Oficial de la Federación. La Comisión podrá solicitar a la dependencia dicha cancelación.

IDENTIFICACION DE NORMAS
Las normas se identifican por un titulo que indica su aplicación general y un numero de identificación formado por:

  * Tres letras. El tipo especifico de norma, NOM para las Normas Oficiales Mexicanas y NMX para las Normas Mexicanas. Cuando le antecede a estas letras una P (pe) o PROY el texto es sólo un proyecto de norma y como tal no se puede usar, ya que podría modificarse, en caso de haber observaciones que se reúnan en el comité técnico que la elabora. La sigla EM indica un estado de emergencia y previene sobre los objetos o situaciones.

  * Tres dígitos. Es un código numérico específico de la norma, indicado por tres dígitos del 001 al 999, que es un número que siempre conserva la norma en sus diferentes versiones o refrendos.

  * Tres o Cuatro letras. Siglas de la secretaría de estado o dependencia que estuvo involucrado en el estudio, emisión y encargamiento de los procedimientos de verificación, el cual se compone por tres o cuatro letras, dependiendo de la secretaría en cuestión. Estas pueden variar entre
revisiones, ya que la secretaría de estado o dependencia puede crearse, modificar nombre u objetivos o desaparecer.

  * Cuatro dígitos, que indican el año que se publico Diario Oficial de la Federación, esto se confunde normalmente con la entrada en vigor, pero por el tiempo de transición la entrada en vigor puede ser hasta el año siguiente de su publicación.

  * Organización: En las normas NMX, es usual colocar las siglas del organismo privado responsable de la norma, como puede ser laANCE. O entre el identificar de tipo NMX y el numero de la norma se coloca una letra que indica el área técnica que realizo la norma.